

 English
 Français
 русский
 عربى
 Español
 Deutsch
Tel
+86 186 2508 0683
Ein Maschinenbauer verglich einmal die Auswahl eines Aktuators mit der Wahl zwischen einem Präzisionsskalpell, einem Gabelstapler und einer Werkstattluftdüse. Das Bild ist grob, aber es erfasst den Kernkompromiss. Die drei Haupttypen von Linearantrieben, die in der Fertigung eingesetzt werden, sind elektromechanische, hydraulische und pneumatische. Elektromechanische Einheiten gewinnen dort, wo es auf Genauigkeit, Programmierbarkeit und sauberen Betrieb ankommt. Hydrauliksysteme dominieren, wenn der Kraftbedarf enorm ist und die Umgebung Fluidkraft toleriert. Pneumatische Antriebe bleiben eine praktische Lösung für einfache, schnelle und sich wiederholende Bewegungen. Dieser Leitfaden erläutert die praktischen Unterschiede zwischen den drei Familien und bietet Ihnen einen Auswahlrahmen, den Sie anwenden können, bevor Sie einen Lieferanten anrufen.
Elektromechanische Aktuatoren kombinieren einen Elektromotor, typischerweise einen Servo- oder Schrittmotor, mit einem Mechanismus, der eine Drehbewegung in einen linearen Hub umwandelt. Die gebräuchlichsten Umwandlungsmechanismen sind Kugelumlaufspindel, Leitspindel, Rollenumlaufspindel, Riemenantrieb und Zahnstangenantrieb. Da das Motordrehmoment direkt gesteuert wird und die Spindelsteigung bekannt ist, können diese Aktuatoren eine sehr wiederholbare Positionierung sowie programmierbare Geschwindigkeit, Kraft und Beschleunigung liefern. Ein Kugelumlaufspindelaktuator beispielsweise erreicht in einer sauberen, temperaturkontrollierten Umgebung regelmäßig eine Wiederholgenauigkeit von ±0,02 mm oder besser, und derselbe Motor kann tausende Male pro Tag ohne Leistungsabweichung umgedreht werden.
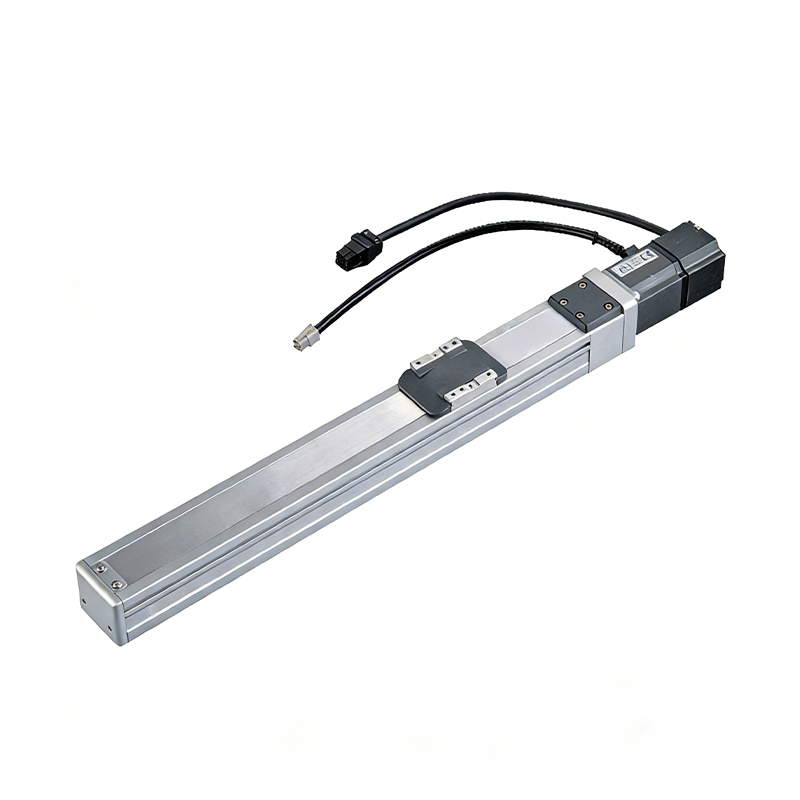 Hochpräzises Kugelumlaufspindel-Linearmodul für leichte Lasten Dieser kompakte Kugelumlaufspindelantrieb bietet eine Wiederholgenauigkeit von ±0,01 mm und eignet sich daher ideal für die Präzisionsmontage von Elektronik- und Halbleitergeräten, bei denen eine gleichmäßige Positionierung bei geringer Last erforderlich ist. Produkt anzeigen →
Wenn die Hublänge groß ist und Geschwindigkeit wichtiger ist als Präzision im Mikrometerbereich, tragen riemengetriebene Aktuatoren die Last mit einem verstärkten Zahnriemen und einer Präzisionsschienenführung. Sie bieten niedrigere Anschaffungskosten pro Laufmeter und eignen sich gut für Pick-and-Place, Palettierung und Materialhandhabung im Portalstil. Leitspindeln sind die kostengünstigste Option für Anwendungen mit kurzem Hub und geringer Einschaltdauer, während Rollengewindetriebe dauerhaft hohe Belastungen bewältigen, die eine herkömmliche Kugelmutter verschleißen würden.
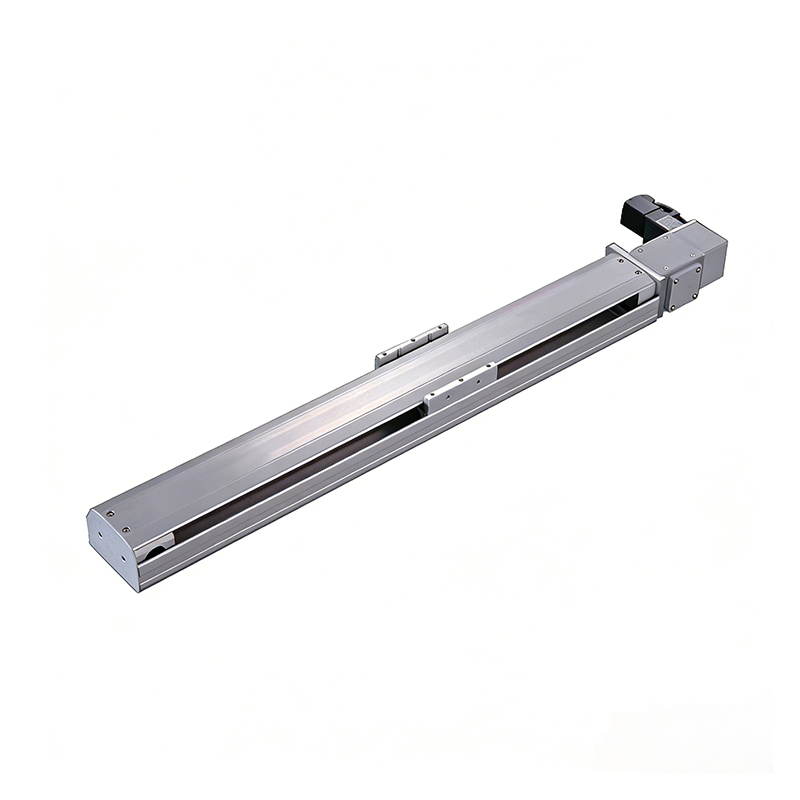 Hochgeschwindigkeits-Linearmodul mit Riemenantrieb und einer Wiederholgenauigkeit von ±0,04 mm Dieses starre, riemengetriebene Modul erreicht Geschwindigkeiten von bis zu 2080 mm/s und eignet sich für die schnelle Sortierung und Handhabung in Elektronik- und Verpackungslinien sowie einen stabilen, geräuscharmen Betrieb für den Dauerbetrieb. Produkt anzeigen →
Der eigentliche Vorteil der elektromechanischen Betätigung liegt in der Kontrolle. Mit einem Servoantrieb und Encoder können Sie Position, Kraft, Geschwindigkeit und Beschleunigung per Software einstellen und überwachen. Dadurch eignet sich der elektrische Aktuator hervorragend für automatisierte Montagelinien, Halbleiterprozessschritte, die Herstellung medizinischer Geräte und alle Stationen, an denen Qualitätsdaten protokolliert werden müssen. Es gibt auch reale Nachteile: Die maximale Kraft wird im Vergleich zu einem Hydraulikzylinder mit ähnlicher Baugröße durch den Schraubendurchmesser und die Motorgröße begrenzt, und anhaltend hoher Schub kann Wärme erzeugen, die bewältigt werden muss.
Hydraulische Linearantriebe wandeln die Energie einer unter Druck stehenden Flüssigkeit, meist Mineralöl oder eine feuerbeständige Flüssigkeit, in eine geradlinige Bewegung um. Das System besteht aus einer Pumpe, einem Behälter, Ventilen, Schläuchen und einem Zylinder mit Kolben und Stange. Wenn das Ventil Flüssigkeit auf eine Seite des Kolbens leitet, bewegt es die Last mit einer Kraft, die vom Druck und der Kolbenfläche abhängt. Da Drücke von 70 MPa und mehr möglich sind, können Hydraulikzylinder Kräfte erzeugen, die nur wenige Elektroantriebe ohne großes Getriebe bewältigen können.
Hydraulik glänzt beim Schmieden, Stanzen, Pressen, der Metallumformung und der Handhabung schwerer Materialien. Der Flüssigkeitsfilm schmiert auch die Dichtungen und nimmt auf natürliche Weise Stoßbelastungen auf, ohne die abrupten Stöße, die ein starres mechanisches System übertragen würde. Darüber hinaus kann ein Hydraulikzylinder eine Last unbegrenzt halten, während Pumpe und Motor ausgeschaltet bleiben, solange das Rückschlagventil und die Dichtungen intakt sind. Diese Kraft-ohne-Energie-Fähigkeit ist ein echter Vorteil für Spann- oder Pressstationen, die den Druck über lange Zeiträume aufrechterhalten müssen.
Allerdings ist die Hydraulik mit einem Wartungsaufwand verbunden. Öl verschlechtert sich, Dichtungen verschleißen, Filter müssen gewechselt werden und jede Verbindung ist eine potenzielle Leckstelle. Undichtigkeiten verursachen sowohl Umwelt- als auch Haushaltsprobleme und erschweren eine präzise Positionierung, es sei denn, Sie fügen Proportionalventile, lineare Wandler und eine hochentwickelte Bewegungssteuerung hinzu. Selbst dann beeinflussen Änderungen der Öltemperatur die Viskosität und können die Leistung verändern. Die Infrastrukturkosten eines hochwertigen Hydraulikaggregats können oft mit denen des Aktuators selbst mithalten, sodass die Gesamtkosten selten allein im Zylinderpreis sichtbar sind.
Pneumatische Linearantriebe verwenden Druckluft, um einen Kolben in einem Zylinder oder einen Kolben in einem stangenlosen Schlitten zu bewegen. Da Anlagen in der Regel bereits über eine Druckluftversorgung verfügen, sind Pneumatikzylinder kostengünstig zu installieren, mit Wegeventilen einfach zu steuern und leicht auszutauschen. Außerdem sind sie von Natur aus nachgiebig: Wenn der Kolben auf ein hartes Hindernis trifft, wird die Luft komprimiert, anstatt die Maschine zu beschädigen, was für Greif- und Soft-Touch-Vorgänge nützlich ist. In explosionsgefährdeten Bereichen sind pneumatische Systeme grundsätzlich sicherer als elektrische Funken erzeugende Geräte.
Die Nachteile ergeben sich direkt aus der Verwendung von Luft als Arbeitsmedium. Luft ist komprimierbar, daher kann ein Standard-Pneumatikzylinder keine präzise Position halten, es sei denn, er ist mechanisch verriegelt oder wird mit einem Proportionalventil und einer Positionsrückmeldung gesteuert. Bei unterschiedlicher Belastung und unterschiedlichem Druck wird es schwieriger, die Geschwindigkeit vorherzusagen. Abluft erzeugt Lärm und Wasserdampf in der Zuleitung kann Teile gefrieren oder korrodieren, wenn die Luft nicht ordnungsgemäß getrocknet und geölt ist. Auch die Energiekosten sind erheblich; Ein typischer Kompressor verschwendet den Großteil der zugeführten Energie als Wärme, daher ist die pneumatische Bewegung selten die effizienteste Wahl über die gesamte Lebensdauer einer Maschine.
Dennoch bieten pneumatische Aktuatoren nach wie vor das beste Preis-Leistungs-Verhältnis für einfache, schnelle und sich wiederholende Aufnahme-, Klemm-, Transfer- und Auswurfvorgänge. Sie dominieren die Verpackung, den Umgang mit Kleinteilen, die allgemeine Beladung von Werkzeugmaschinen und viele Untermontagelinien in der Automobilindustrie. Wenn die Bewegung als „Öffnen, Schließen, Drücken, Ziehen oder Heben“ beschrieben werden kann und nicht erwartet wird, dass die Genauigkeit besser als die Dicke eines menschlichen Haares ist, ist Pneumatik oft die Entscheidung mit dem geringsten Risiko.
Die folgende Tabelle fasst typische Leistungs- und Lebenszyklusmerkmale zusammen. Die Werte sind repräsentativ für Industrieprodukte und variieren je nach Designdetails.
| Kriterien | Elektromechanisch | Hydraulisch | Pneumatisch |
|---|---|---|---|
| Kraftdichte | Mäßig; steigt mit dem Schneckendurchmesser und der Motorgröße | Sehr hoch; begrenzt durch Zylinderbohrung und Systemdruck | Niedrig bis mäßig; begrenzt durch den Versorgungsdruck, typischerweise 0,6–0,8 MPa |
| Wiederholbarkeit | ±0,01–0,1 mm mit Servosteuerung | ±0,1–1 mm mit Ventil- und Feedback-Upgrade | ±1 mm oder schlechter; Proportionalventile verbessern es |
| Typische Geschwindigkeit | Bis zu 2 m/s für Schrauben/Bänder; Linearmotoren schneller | 0,2–1 m/s | 1–3 m/s |
| Energieeffizienz | Hoch, insbesondere mit Servoregeneration | Mäßig; Pumpe läuft ständig | Niedrig; Druckluft ist teuer |
| Wartung | Niedrig; Schraube schmieren, Riemen und Führungen prüfen | Hoch; Öl, Dichtungen, Filter, Leckreparaturen | Mittel; Luftqualität und Leckmanagement |
| Bestens geeignet für | Präzisionspositionierung, Montage, Halbleiter- und medizinische Automatisierung | Schweres Pressen, Umformen, Schmieden, Halten mit hoher Kraft | Pick-and-Place, Spannen, Verpacken, trockene und explosionsgefährdete Umgebungen |
Beginnen Sie nicht mit dem Antriebstyp. Beginnen Sie mit der Funktion der Maschine: Welche Masse muss wie weit, wie schnell, wie genau und in welcher Umgebung bewegt werden? Sobald Sie diese Zahlen haben, wird die Auswahl tendenziell kleiner. Bei einer Hochleistungspresse, die den Druck mehrere Sekunden lang halten muss, ist die Hydraulik kaum zu übertreffen. Für präzise, programmierbare Bewegungen mit einem klaren Pfad zur Datenerfassung ist Elektrotechnik normalerweise die richtige Antwort. Bei einfachen Öffnungs-/Schließvorgängen mit geringen Genauigkeitsanforderungen ist die Pneumatik schwer zu bemängeln.
Kaufentscheidungen hängen auch davon ab, was in der Anlage bereits vorhanden ist. Eine Anlage mit einem sauberen Druckluftring und keiner Hochspannungs-Servo-Infrastruktur bevorzugt möglicherweise pneumatische Hilfsbewegungen. In einem Werk, in dem bereits servoangetriebene Montageanlagen im Einsatz sind, wird es einfacher sein, die gleiche Architektur um elektromechanische Aktuatoren zu erweitern. Die Gesamtkosten sind wichtiger als der Komponentenpreis. Berücksichtigen Sie in Ihrem Vergleich die Kosten für Pumpe oder Kompressor, Steuerventile oder Servoantriebe, Installationsaufwand, Inbetriebnahmezeit, Energieverbrauch und geplante Wartung.
Da jede Anwendung ihre eigenen Einschränkungen hat, lohnt es sich zu prüfen, wie Ihre spezifische Branche lineare Bewegungen nutzt. Unser branchenspezifische Hinweise decken allgemeine Anforderungen in den Bereichen Elektronik, Automobil, Chemie, Medizin, Halbleiter und allgemeine mechanische Automatisierung ab. Wenn Sie die Steuerungsintegration evaluieren, ist die Technologieübersicht Auf dieser Website wird erklärt, wie Motorantriebe, Encoder und Aktuatormechanik zusammenpassen. Wenn Sie mit diesen Ressourcen beginnen, können Sie bessere Fragen stellen und den klassischen Fehler vermeiden, einen Zylinder auszuwählen, bevor Sie die Aufgabe definieren.
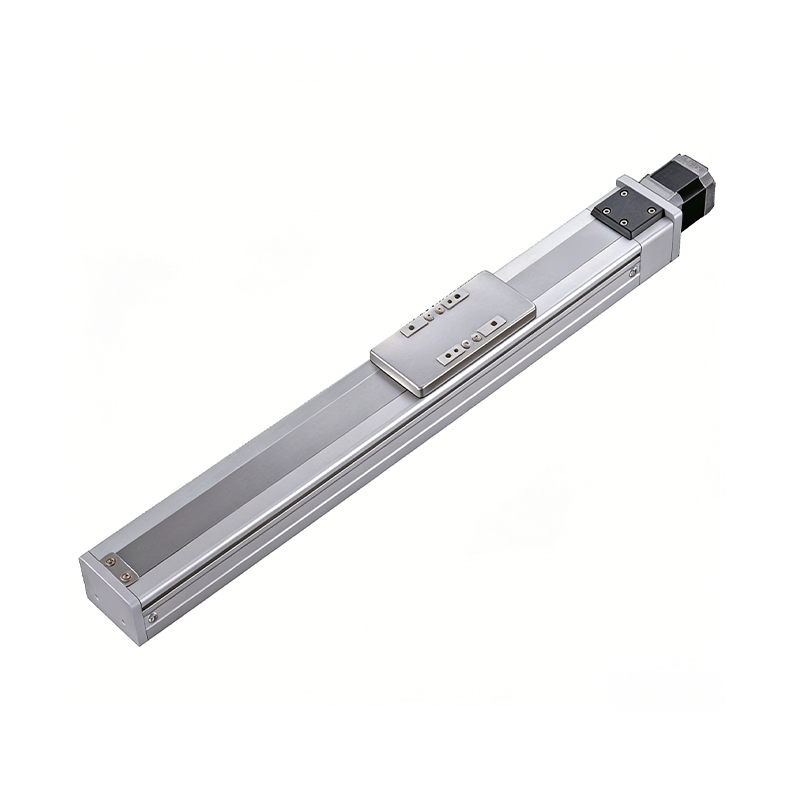 Linearachse mit integrierter Führungsschiene und Kugelgewindetrieb mit 0,01 mm Positioniergenauigkeit
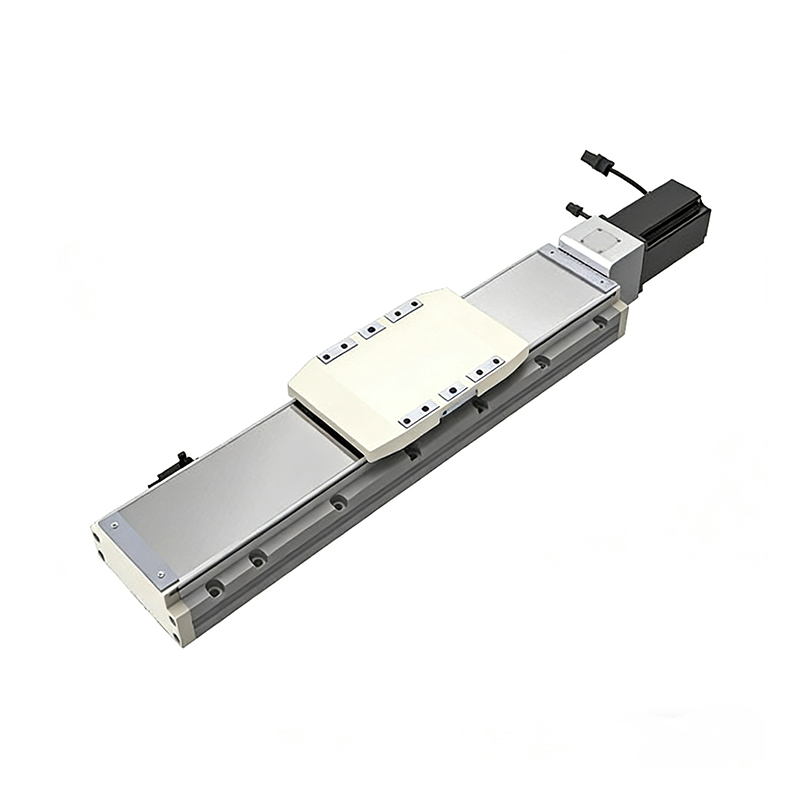 Linearachse mit integrierter Führungsschiene und Kugelgewindetrieb für hohe Lasten
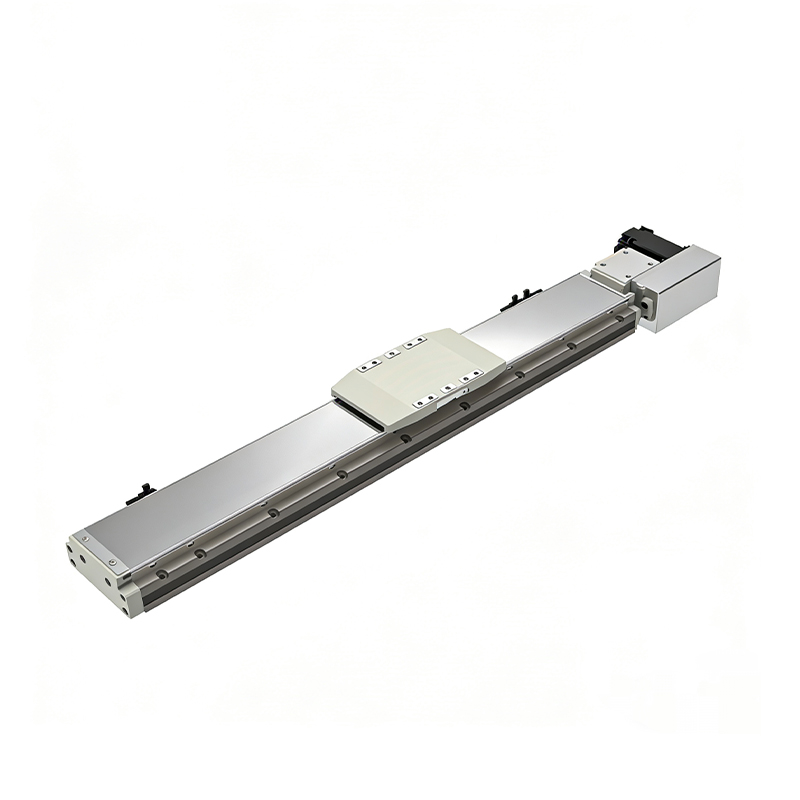 Linearachse mit integrierter Führungsschiene – Langhubausführung, 110 kg Traglast
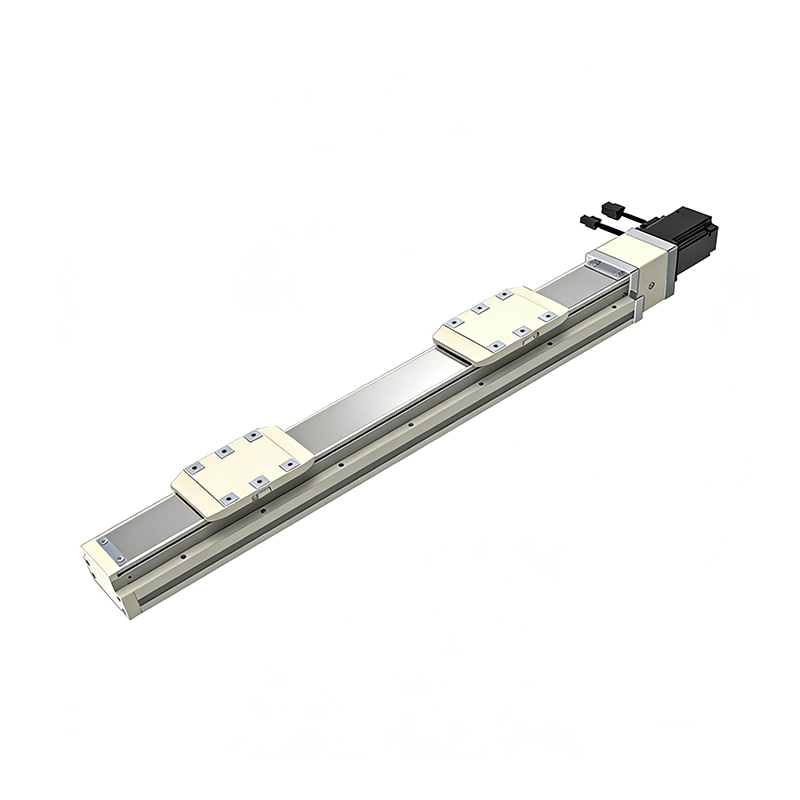 Linearachse mit integrierter Führungsschiene und Doppel-Schlitten, hochpräzise Ausführung
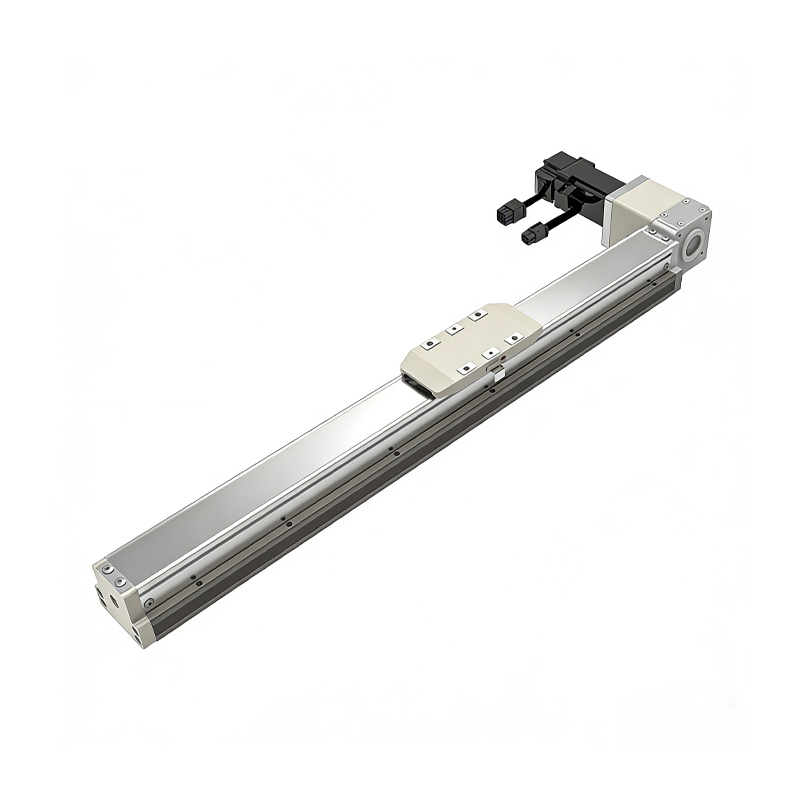 Riemengetriebene, staubgeschützte Linearachse mit integrierter Führungsschiene
 Kugelgewindetrieb-Linearmodul für leichte Lasten, hochpräzise 0,01 mm
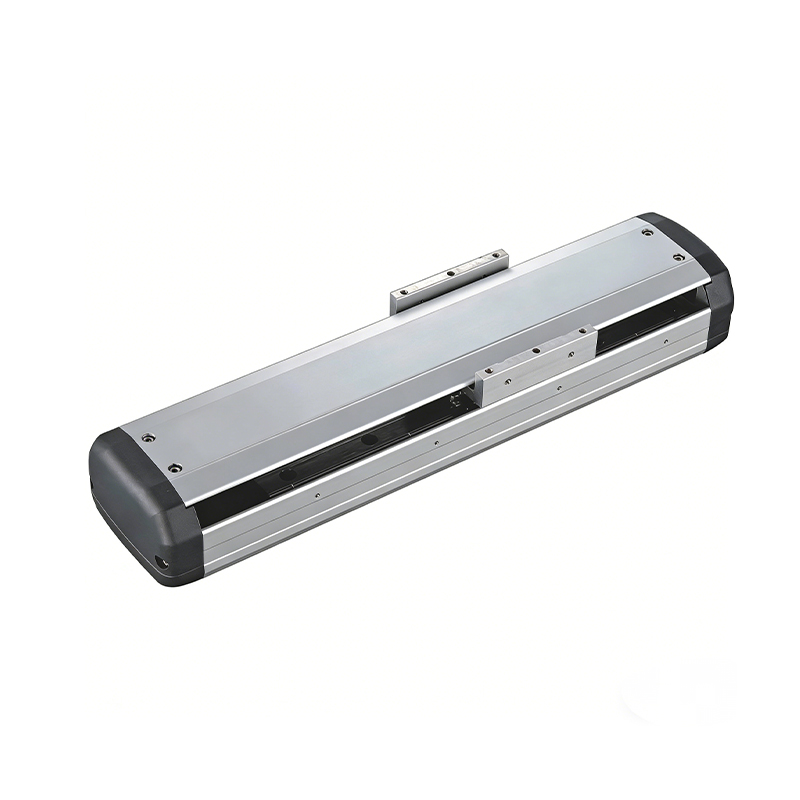 Kugelgewindetrieb-Linearmodul mit integriertem Sensor
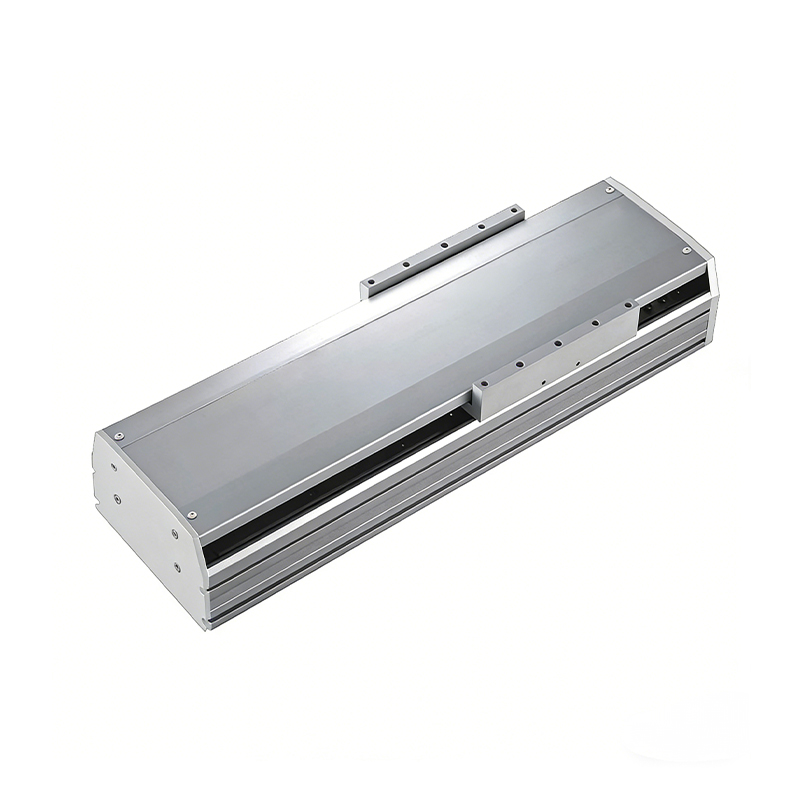 Kugelgewindetrieb-Linearmodul für Langhubanwendungen, 2000 mm

Wenn Sie an unseren Produkten interessiert sind, hinterlassen Sie uns gerne eine Nachricht. Wir freuen uns darauf, Ihnen professionelle Lösungen und Services anzubieten.
Innovation und Transzendenz machen die intelligente Fertigung in Fabriken effizient und bequem!
+86 186 2508 0683
+86 189 1553 7107
sales@sz-tys.com
Gebäude 5, Suzhou Mudu International Science and Technology Innovation Park, Jinfeng South Road, Stadt Suzhou, Provinz Jiangsu, China
