

 English
 Français
 русский
 عربى
 Español
 Deutsch
Tel
+86 186 2508 0683
Ein Verpackungsmaschinenbauer spezifizierte einmal einen Elektrozylinder mit 500 mm Hub für einen Vertikalhub. Die Last betrug nur 40 kg, sodass der Aktuator überdimensioniert wirkte. Sechs Wochen nach der Inbetriebnahme war die Stangendichtung undicht und die Führungsschienen zeigten sichtbare Riefen. Das Problem war nicht die Tragfähigkeit. Es war die außermittige Montage um 300 mm, die aus einer reinen Schubanwendung ein Seitenlastproblem machte. Dieser einzelne Fehler verursachte durch Ausfallzeiten und Nacharbeiten mehr Kosten als der Aktuator selbst.
Bei der Auswahl eines Linearantriebs geht es selten darum, die größte Kraftzahl in einem Katalog zu finden. Es geht darum, ein Bewegungsprofil, eine mechanische Hüllkurve, eine Umgebung und ein Steuerungssystem an einen bestimmten Maschinenzyklus anzupassen. Der richtige Aktuator ist derjenige, der den 10-millionsten Zyklus überlebt, und nicht derjenige, der auf einem Datenblatt am besten aussieht. Nachfolgend finden Sie eine praktische Reihenfolge zur Auswahl des richtigen Linearantriebs mit den spezifischen Prüfungen, die einen zuverlässigen Entwurf von einem teuren Experiment unterscheiden.
Bevor Sie Aktuatoren vergleichen, notieren Sie die Bewegungsanforderungen in Zahlen. Sie benötigen mindestens:
Ein häufiger Fehler besteht darin, nur Last und Hub zu definieren. Geschwindigkeit und Arbeitszyklus bestimmen den Motor, die Spindelsteigung und den thermischen Spielraum. Eine Einheit, die für einen statischen Schub von 2 kN ausgelegt ist, darf nur 600 N dauerhaft bei 1.000 mm/s und einer Einschaltdauer von 60 % liefern. Wenn die Anwendung rund um die Uhr läuft, entscheidet dieser Unterschied darüber, ob der Aktuator zwei Jahre oder zwei Monate hält.
Verwenden Sie ein einfaches Arbeitsblatt. Listen Sie jede Achse, die ungünstigste Last, die erforderliche Geschwindigkeit und den Prozentsatz der Zeit auf, in der sich der Aktuator bewegt. Berechnen Sie dann die RMS-Kraft und die RMS-Geschwindigkeit. Diese Werte, nicht die Spitzenzahlen, bestimmen die thermische Dimensionierung. Eine im Datenblatt angegebene Spitzenleistung ist für die Beschleunigung nützlich, aber die Dauerleistung sorgt dafür, dass Motor und Schnecke innerhalb der Temperaturgrenzen bleiben.
| Parameter | Warum es wichtig ist | Häufiger Fehler |
|---|---|---|
| Spitzenschub | Bestimmt die Größe der Spindel, der Lager und des Motordrehmoments für Beschleunigung und Arbeitshub. | Verwenden Sie nur durchschnittliche Last und ignorieren Sie Beschleunigungsspitzen. |
| Kontinuierlicher Schub | Legt thermische Grenzwerte für Motor, Antrieb und Spindelmutter fest. | Vorausgesetzt, die Höchstbewertung kann auf unbestimmte Zeit gehalten werden. |
| Geschwindigkeit und Beschleunigung | Bestimmt die Spindelsteigung, die Motordrehzahl und die Stabilität. | Aus Gründen der Präzision wählt man eine feine Steigung und stellt dann fest, dass diese die Zykluszeit nicht erreichen kann. |
| Arbeitszyklus | Kontrolliert die Wärmeentwicklung und die Schmierlebensdauer. | Dabei wird ignoriert, dass eine Einschaltdauer von 10 % nicht 80 % der Zeit laufen kann. |
| Seiten- und Momentlast | Schützt Lager, Führungen und Dichtungen. | Montage eines Stangenantriebs ohne externe Führung. |
Sobald das Bewegungsprofil klar ist, wird der Antriebsstrang zur Gewerbestudie. Kugelumlaufspindeln, Leitspindeln, Zahnriemen, Zahnstangen- und Ritzelmotoren sowie Linearmotoren haben jeweils einen Leistungsbereich. Es gibt keine allgemeingültige beste Wahl.
Für viele Industriemaschinen ist der Elektrozylinder der schnellste Weg zu einem robusten Linearantrieb. Es verpackt einen Motor, eine Schraube, eine Mutter, Lager und eine Stange in einer versiegelten Einheit. Wenn die Anwendung einen geführten Schlitten anstelle einer Schubstange benötigt, ist ein Linearmodul mit integrierter Schiene besser geeignet. Die Wahl liegt in der mechanischen Architektur, nicht in der Markenpräferenz.
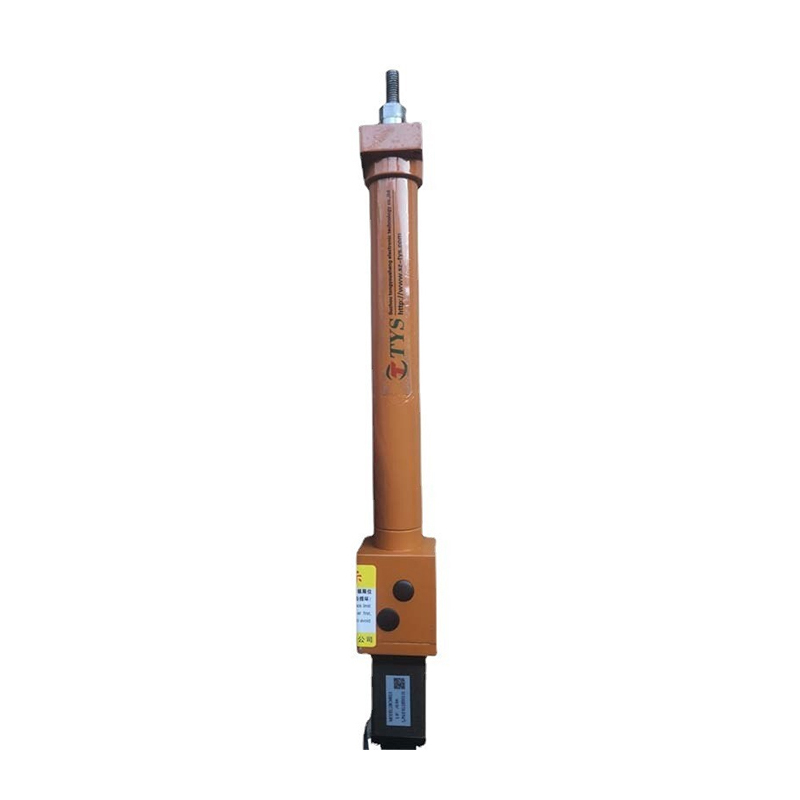 Elektrische Zylinderantriebe für die industrielle Automatisierung Entdecken Sie anpassbare elektrische Zylinderaktuatoren mit Servo-Regelung, Präzisions-Leitspindelantrieb und mehreren Montagefamilien für unterschiedliche lineare Bewegungsanforderungen. Produkt anzeigen →
Diese drei Familien überschneiden sich, lösen jedoch unterschiedliche Montage- und Führungsprobleme.
Ein elektrischer Zylinder erzeugt eine lineare Bewegung durch eine Stange. Es ist der beste Ersatz für einen Pneumatik- oder Hydraulikzylinder. Es zeichnet sich durch Pressen, Heben, Spannen und Ventilbetätigung aus. Die Stange kann einen Gabelkopf, einen Flansch oder ein Gewindeende aufnehmen. Die Hauptbeschränkung ist die Seitenlast: Sofern die Stange nicht von außen geführt wird, müssen alle Seiten- und Momentlasten vermieden werden. Inline-, Foldback-, Teleskop- und wasserdichte Versionen decken die meisten Industrieumschläge ab.
Ein Linearmodul trägt die Last auf einem Schlitten, der auf einer Führungsschiene fährt. Der Antrieb kann eine Kugelumlaufspindel, ein Riemen oder eine Zahnstange und ein Ritzel sein. Da die Schiene Seiten- und Momentlasten aufnimmt, ist ein Linearmodul die richtige Wahl für freitragende Werkzeuge, Portale und Mehrachsensysteme. Der Hub kann lang sein und mehrere Wagen können auf einer Schiene fahren. Die Präzisionsgrade reichen von der allgemeinen Übertragung bis zur Positionierung unter 0,1 mm.
Ein Linearmotormodul ersetzt die Schraube oder den Riemen durch einen Linearmotor mit Direktantrieb. Es liefert die höchste Geschwindigkeit und Beschleunigung, oft über 3 g, ohne Spiel oder Verschleißpartikel aus einem Antriebsstrang. Es ist die bevorzugte Lösung für die Halbleiter-, Elektronik- und Hochdurchsatzprüfung. Der Kompromiss besteht aus Kosten, Komplexität der Steuerung und der Notwendigkeit, Wärme und magnetische Anziehung zu kontrollieren.
Eine nützliche Regel: Wenn die Last ein Druck oder Zug entlang der Stangenachse ist, beginnen Sie mit einem Elektrozylinder. Wenn die Last versetzt ist oder auf einem Schlitten bewegt werden muss, beginnen Sie mit einem Linearmodul. Wenn der Zyklus mehr als 2 m/s oder 2 g erfordert, prüfen Sie ein Linearmotormodul.
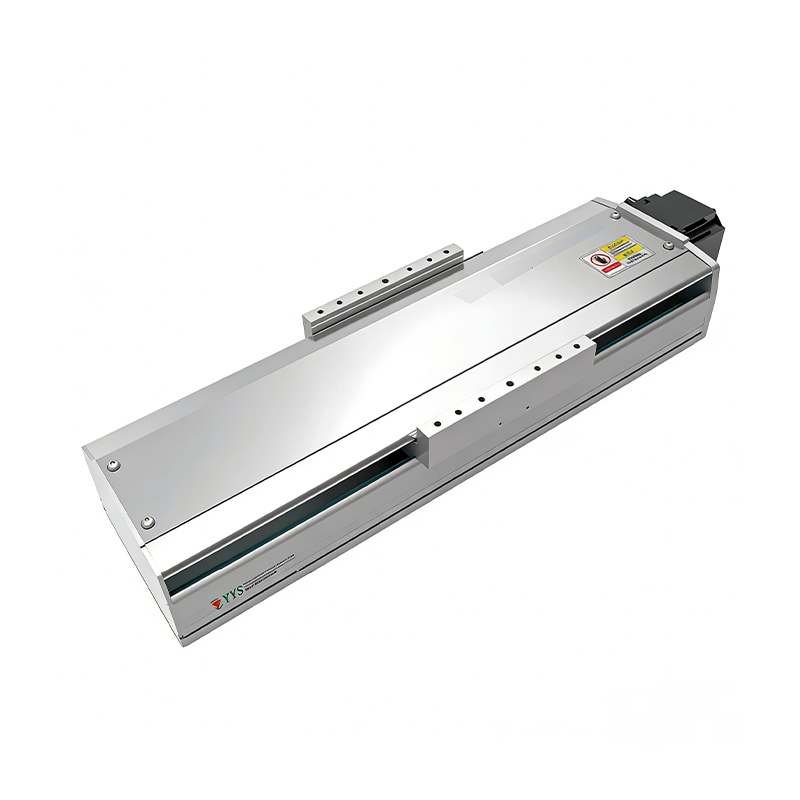 320 kg Schwerlast-Kugelumlaufspindel-Linearmodul Für versetzte oder Schlittenlasten bietet dieses Hochleistungs-Kugelumlaufspindelmodul eine hohe Steifigkeit, eine horizontale Nutzlast von bis zu 320 kg und einen Hub von 50–1950 mm. Produkt anzeigen →
Die Umgebung eliminiert oft mehr Optionen als die Leistung. Ein Standardantrieb mit der Schutzart IP54 versagt in einem Nassbereich und ein Edelstahlgehäuse gewährleistet keinen Schutz für den Motor und das Rückkopplungssystem.
Achten Sie bei Staub und Spritzern auf IP65. Für vorübergehendes Untertauchen oder häufiges Abwaschen ist IP68 das Minimum. Bei der chemischen Verarbeitung benötigt der Aktuator möglicherweise auch eine korrosionsbeständige Beschichtung, rostfreie Hardware und eine abgedichtete Kabeleinführung. Explosionsgeschützte Bereiche erfordern einen für den Gefahrenbereich zertifizierten Motor und ein Gehäuse, nicht nur ein dichtes Gehäuse. Große Temperaturbereiche erfordern spezielle Schmierung, Dichtungen und Motorisolierung. Ein Standardgerät, das für 0 bis 40 Grad Celsius ausgelegt ist, startet möglicherweise bei minus 20 Grad nicht zuverlässig und übersteht eine Umgebungstemperatur von 60 Grad nicht.
Umweltprüfungen sollten Folgendes umfassen:
Wenn die Anwendung in einer automatisierten Montagelinie erfolgt, muss der Aktuator möglicherweise auch branchenspezifische Zykluszeit- und Kontaminationsanforderungen erfüllen. Zum Beispiel ein chemische Verarbeitung In einer Umgebung sind möglicherweise sowohl IP68- als auch chemikalienbeständige Dichtungen erforderlich, während bei einem Reinraum-Halbleiterwerkzeug möglicherweise eine geringe Partikelerzeugung im Vordergrund steht.
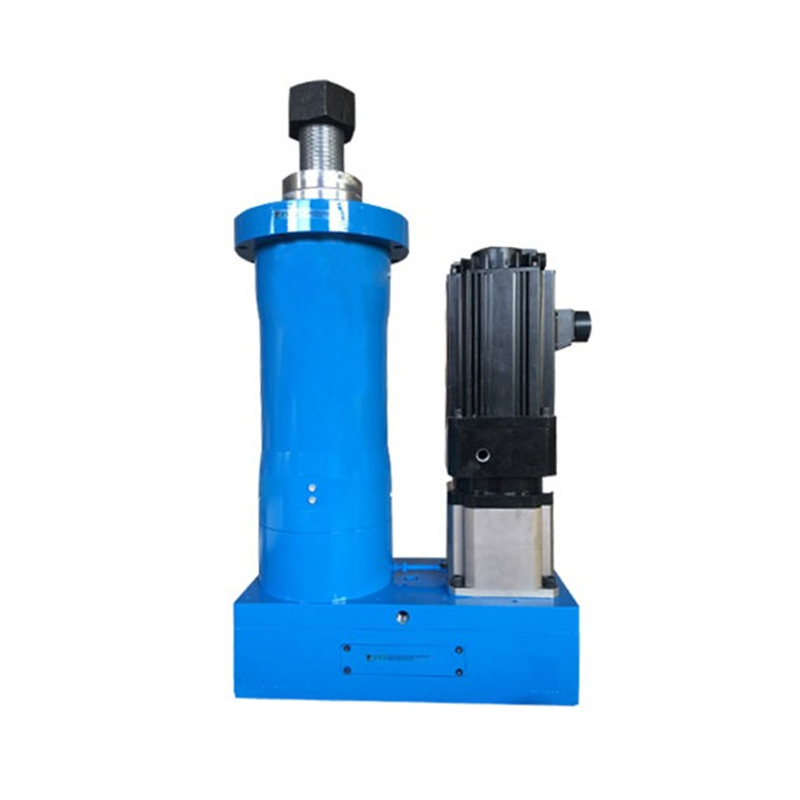 IP65 spritzwassergeschützter, wasserdichter Elektrozylinder TYSC220 Für staubige, spritzwassergefährdete Umgebungen verfügt dieser IP65-Elektrozylinder über wasserdichte Dichtungen, eine Staubschutzhülle und ein Gehäuse aus Aluminiumlegierung. TYSC220 liefert eine Nennkraft von 200 kN. Produkt anzeigen →
Die Lebensdauer eines Linearantriebs wird normalerweise durch Schmierung, Lagerermüdung oder Motorwicklungstemperatur begrenzt. Die Lebensdauerangabe im Datenblatt geht von einer bestimmten Belastung, Geschwindigkeit und Einschaltdauer aus. Echte Anwendungen entsprechen selten diesen Annahmen.
Berechnen Sie Folgendes:
Wenn die RMS-Werte den Dauernennwert überschreiten, wählen Sie einen größeren Rahmen, eine geringere Steigung oder einen anderen Antriebsstrang. Fügen Sie nicht einfach einen Kühlventilator hinzu. Ein Lüfter kann dem Motor helfen, aber die Schraubenmutter und die Dichtungen können trotzdem überhitzen. Bei Hochleistungsanwendungen läuft eine Kugelumlaufspindel mit größerem Durchmesser und geringerer Steigung oft kühler als eine kleine, schnelle Spindel.
Viele Auswahlfehler sind darauf zurückzuführen, dass der Arbeitszyklus ignoriert wird. Ein leistungsstarker Elektrozylinder mit einer Nennleistung von 10 % kann nur mit Leistungsreduzierung und zusätzlicher Kühlung auf 50 % gebracht werden. Wenn die Maschine im Dreischichtbetrieb läuft, ist dieser Unterschied kein Detail. Es ist die Grundlage der Garantie. Unsere eigenen Felddaten und Branchenberichte deuten auf dasselbe Muster hin: Drei kritische Auswahlfehler sind für die meisten vorzeitigen Ausfälle verantwortlich, und ein Missverständnis des Arbeitszyklus ist einer davon.
Die mechanische Integration entscheidet darüber, ob der Aktuator seine Nennlebensdauer erreicht. Selbst ein Aktuator mit perfekter Größe versagt, wenn er falsch ausgerichtet ist, überhängt oder auf einem flexiblen Rahmen montiert ist.
Passen Sie steuerungsseitig den Aktor an den Antrieb und die Steuerung an. Schrittmotoren sind einfach und kostengünstig, können jedoch bei Überlastung ihre Position verlieren. Servomotoren sorgen für eine Regelung, höhere Geschwindigkeit und ein besseres Drehmoment bei hoher Geschwindigkeit. Integrierte Aktoren mit eingebauten Antrieben vereinfachen die Verkabelung, können jedoch die Auswahl an Controllern einschränken. Wenn die Maschine ein EtherCAT-, CANopen- oder Modbus-Netzwerk verwendet, stellen Sie sicher, dass der Antrieb des Aktuators dasselbe Protokoll und dieselbe Zykluszeit unterstützt.
Überprüfen Sie auch die Auflösung des Feedbacks. Eine Wiederholbarkeitsangabe von 0,1 mm kann bedeutungslos sein, wenn das mechanische Spiel, das Aufdrehen der Kupplung und die Wärmeausdehnung zusammen 0,5 mm ergeben. Geben Sie für eine Präzisionsmontage die Wiederholgenauigkeit am Lastpunkt und nicht an der Motorwelle an.
Verwenden Sie diese Reihenfolge, um von Anforderungen zu einer überprüften Auswahl zu gelangen:
Die zuverlässigsten Projekte behandeln den Aktuator als Teil eines Systems. Ein Lieferant, der Testdaten vorlegen, den Arbeitszyklus berechnen und die richtige Spindelsteigung empfehlen kann, ist wertvoller als ein Katalog mit beeindruckenden Spitzenzahlen. Für Maschinenbauer verringert diese Unterstützung das Risiko einer Neukonstruktion in einer späten Phase.
Bei der Auswahl des richtigen Linearantriebs kommt es auf einen disziplinierten Vergleich an. Beginnen Sie mit dem Bewegungsprofil. Passen Sie den Antriebsstrang und die mechanische Familie an den Lastpfad an. Überprüfen Sie die Umgebung vor der Steuerungsarchitektur. Berechnen Sie RMS-Werte und thermische Marge. Überprüfen Sie die Montage und Ausrichtung. Testen Sie dann den Worst-Case-Zyklus. Wenn Sie dieser Reihenfolge folgen, wird der Aktuator zu einer vorhersehbaren Komponente und nicht zu einem wiederkehrenden Wartungsgegenstand.
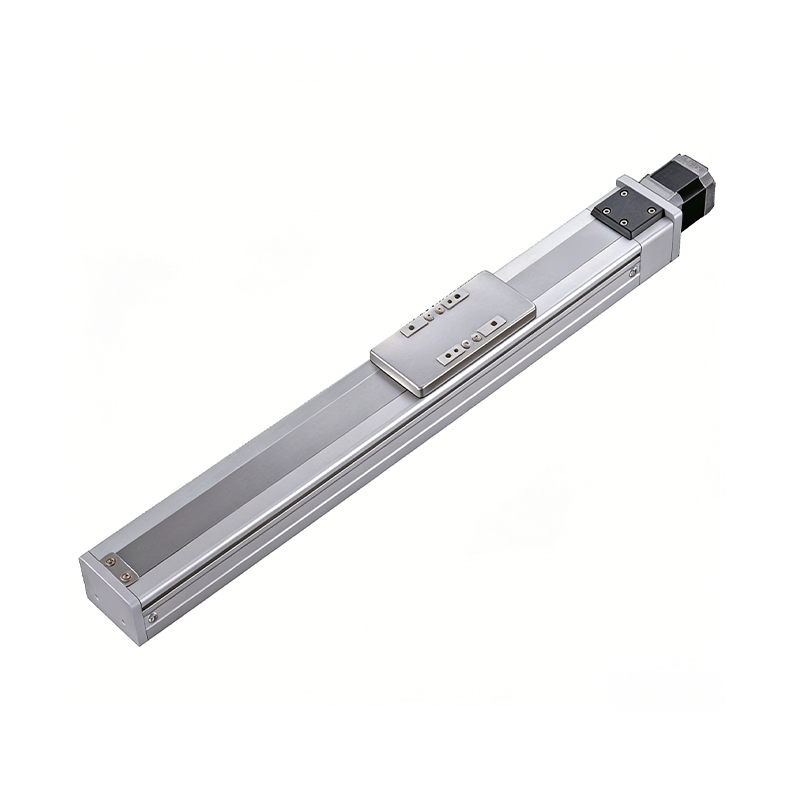 Linearachse mit integrierter Führungsschiene und Kugelgewindetrieb mit 0,01 mm Positioniergenauigkeit
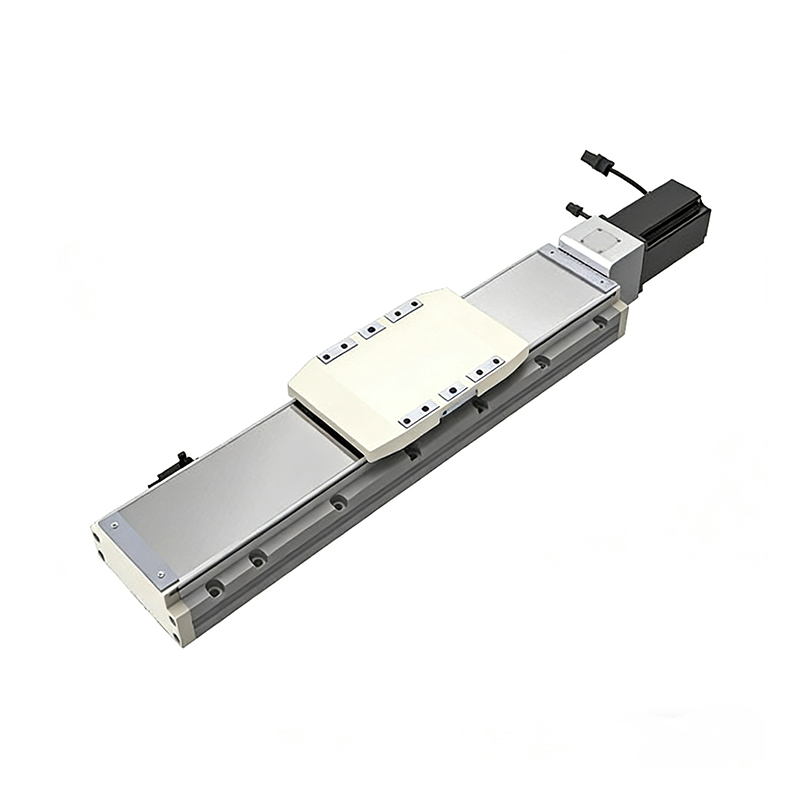 Linearachse mit integrierter Führungsschiene und Kugelgewindetrieb für hohe Lasten
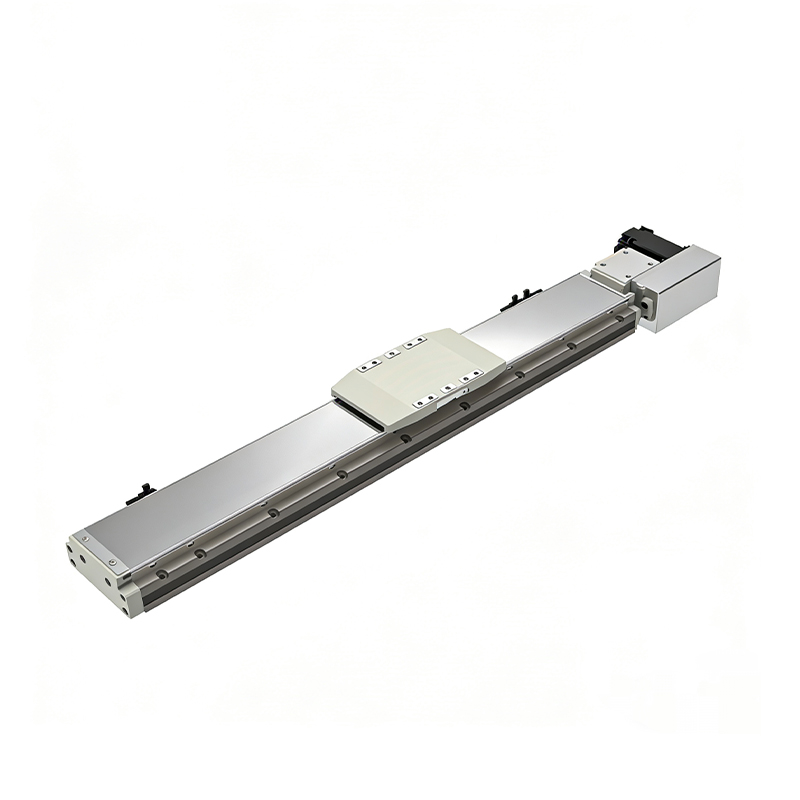 Linearachse mit integrierter Führungsschiene – Langhubausführung, 110 kg Traglast
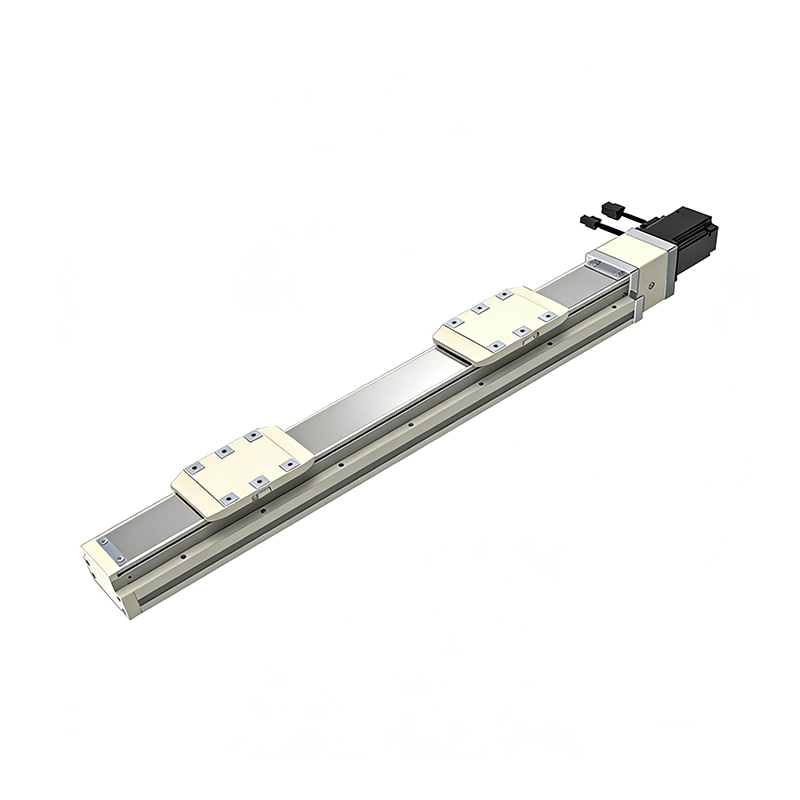 Linearachse mit integrierter Führungsschiene und Doppel-Schlitten, hochpräzise Ausführung
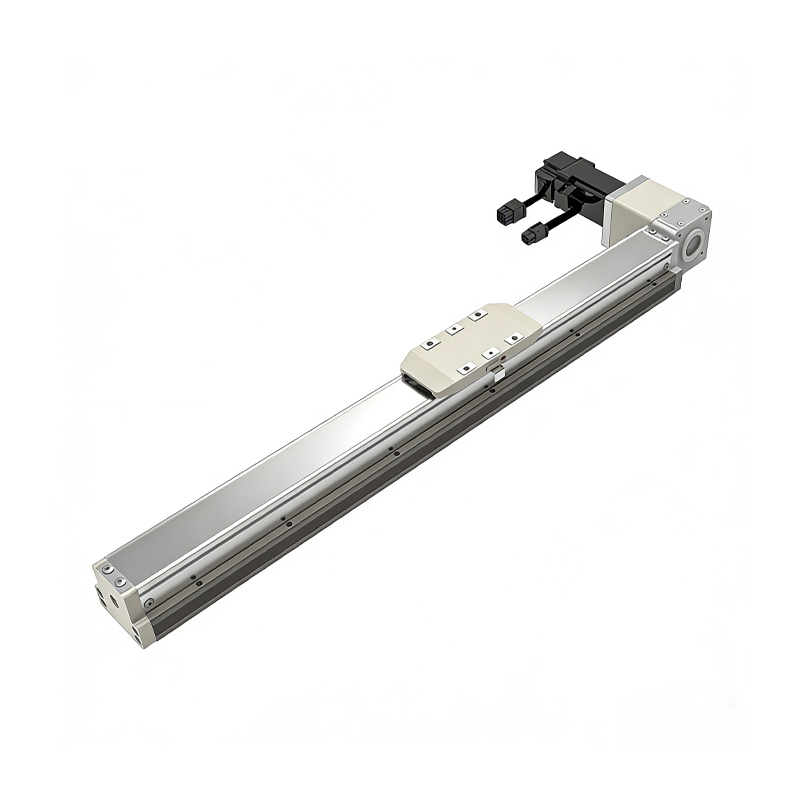 Riemengetriebene, staubgeschützte Linearachse mit integrierter Führungsschiene
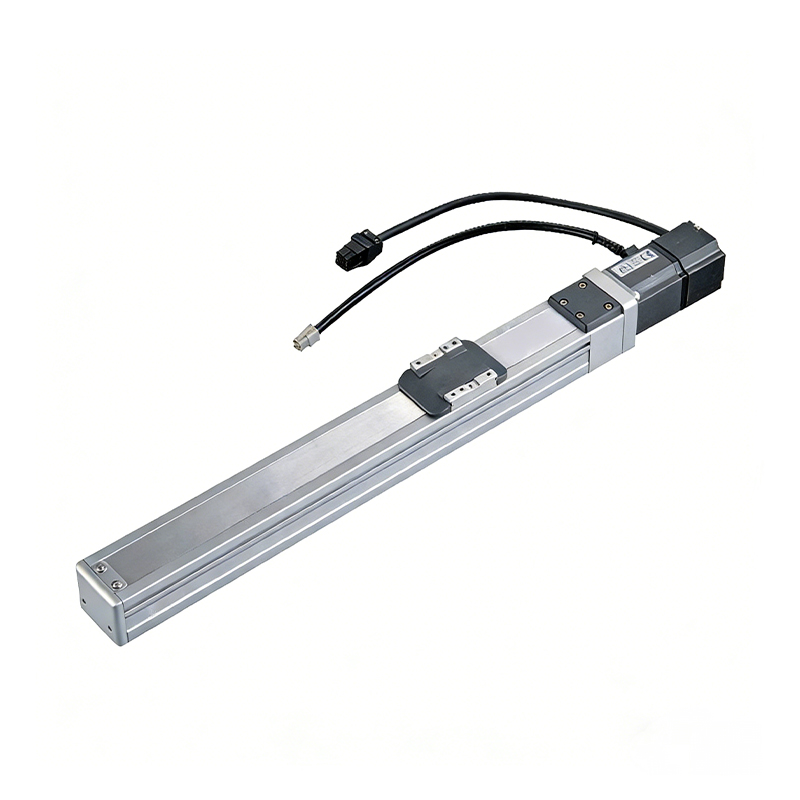 Kugelgewindetrieb-Linearmodul für leichte Lasten, hochpräzise 0,01 mm
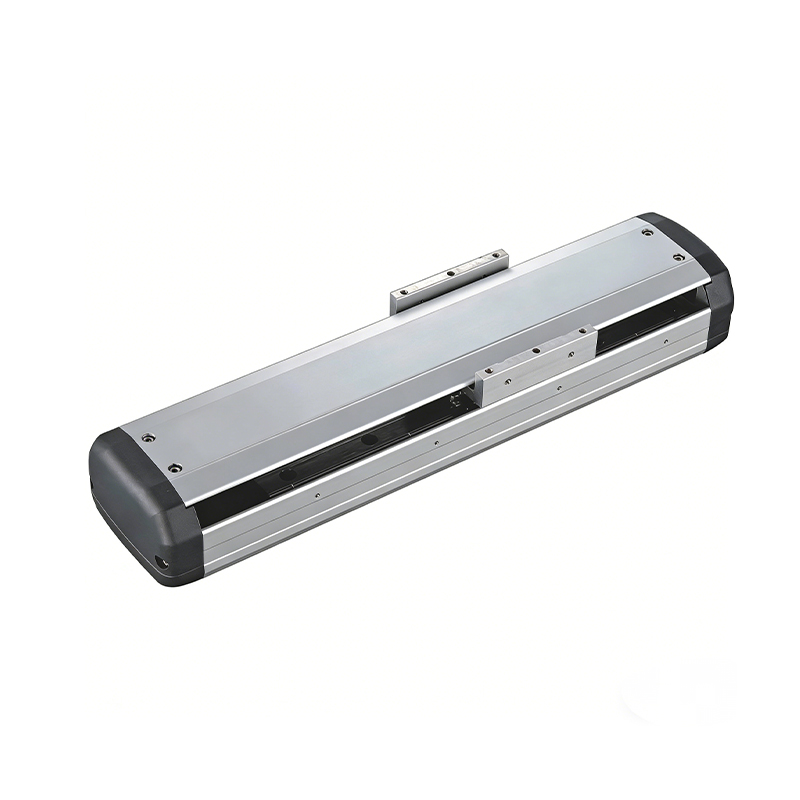 Kugelgewindetrieb-Linearmodul mit integriertem Sensor
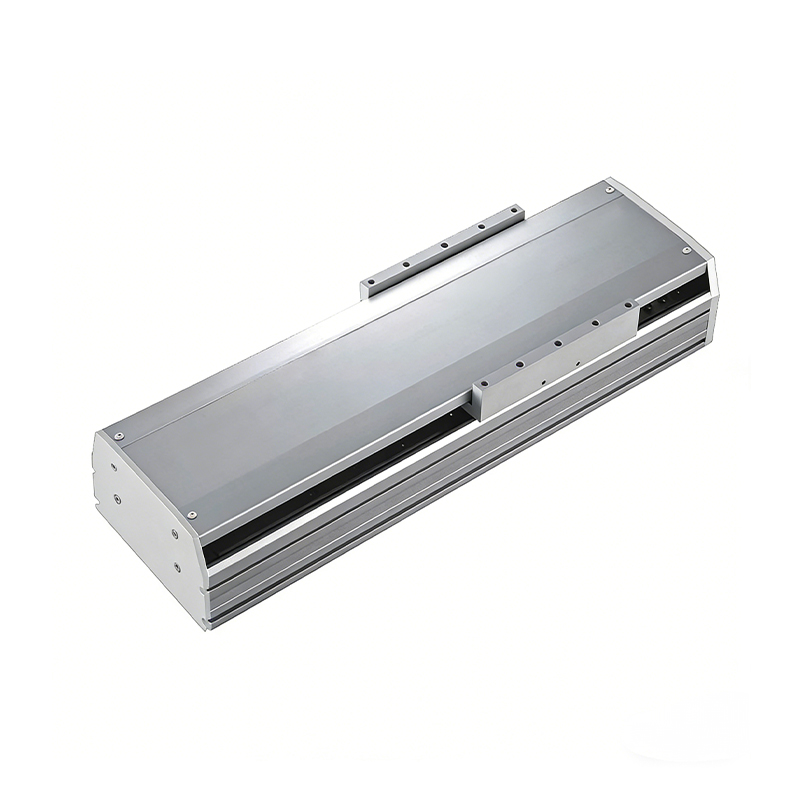 Kugelgewindetrieb-Linearmodul für Langhubanwendungen, 2000 mm

Wenn Sie an unseren Produkten interessiert sind, hinterlassen Sie uns gerne eine Nachricht. Wir freuen uns darauf, Ihnen professionelle Lösungen und Services anzubieten.
Innovation und Transzendenz machen die intelligente Fertigung in Fabriken effizient und bequem!
+86 186 2508 0683
+86 189 1553 7107
sales@sz-tys.com
Gebäude 5, Suzhou Mudu International Science and Technology Innovation Park, Jinfeng South Road, Stadt Suzhou, Provinz Jiangsu, China
